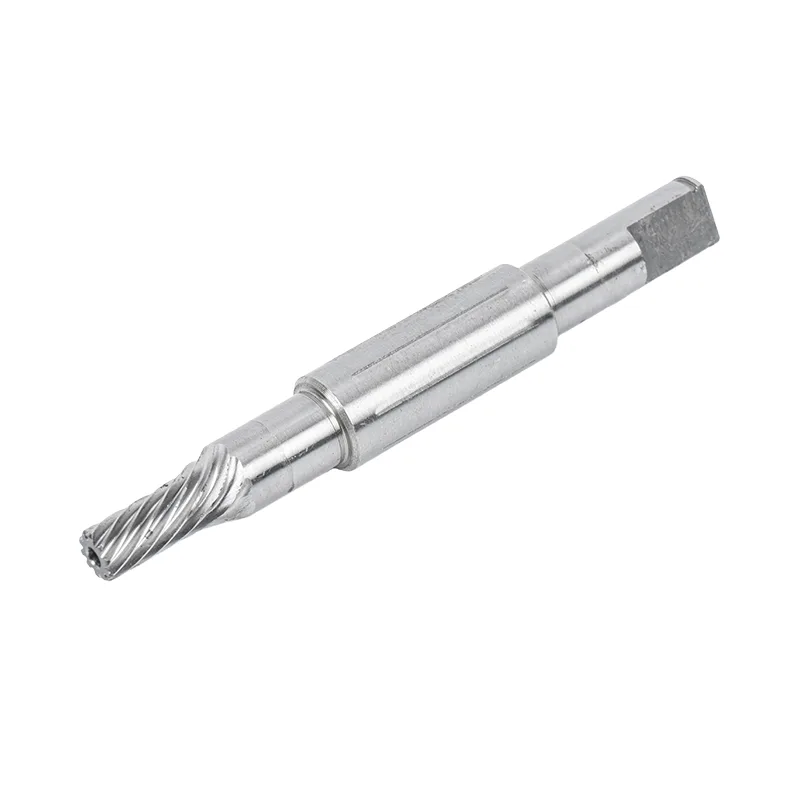
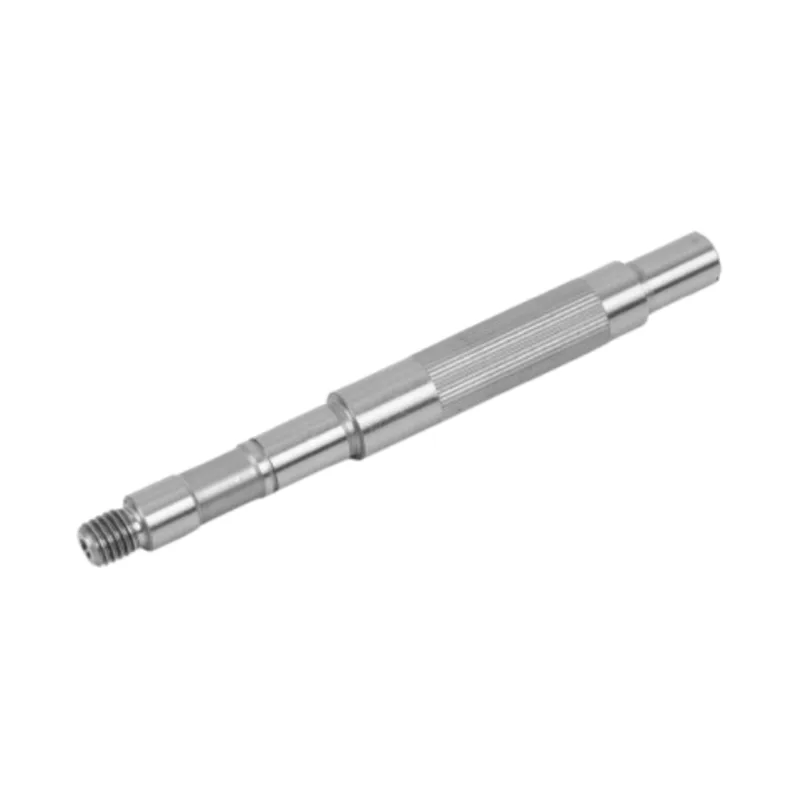
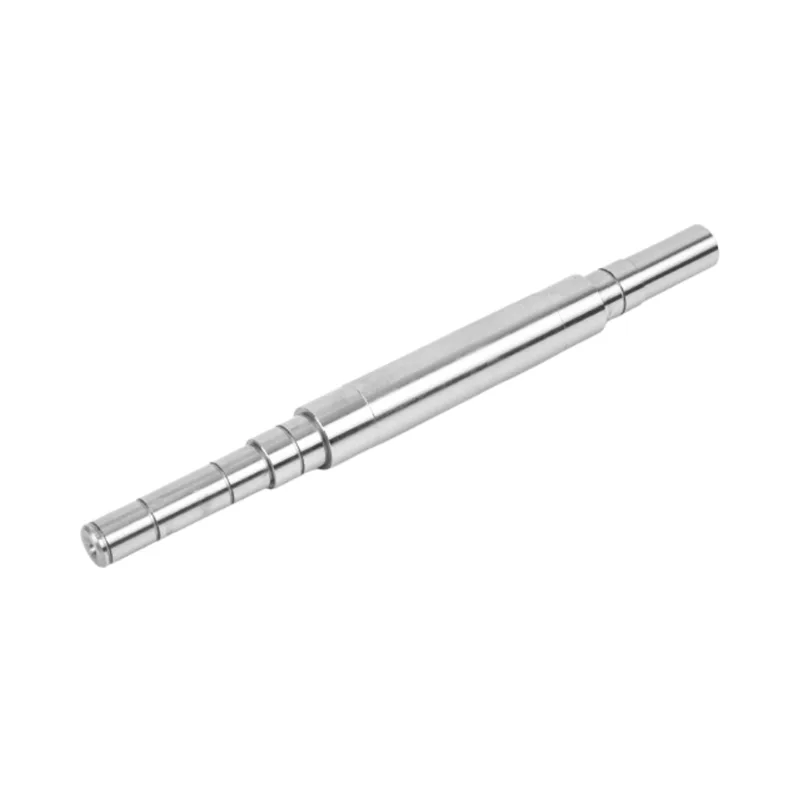
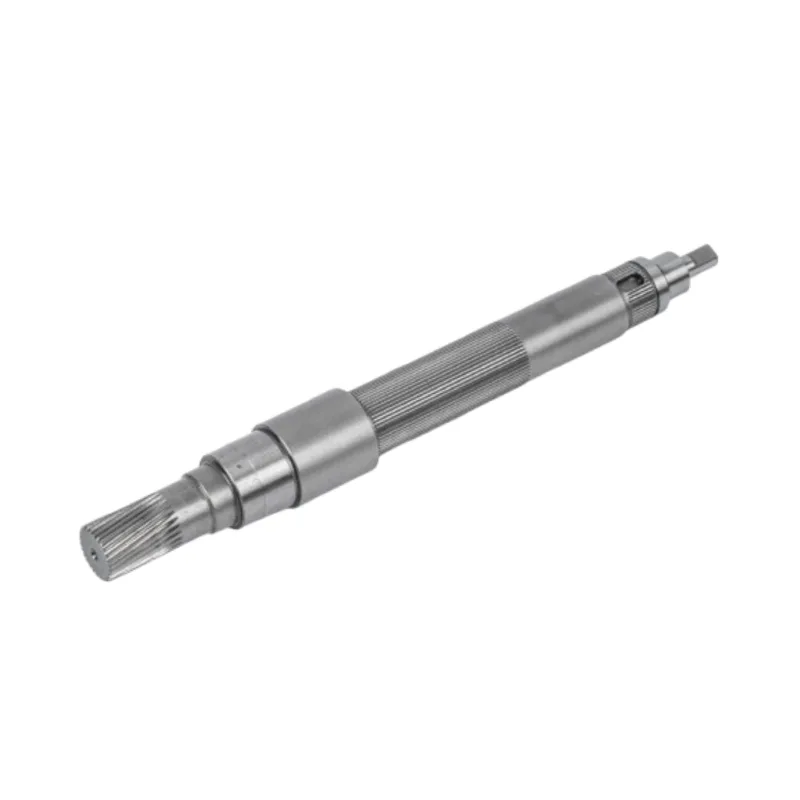
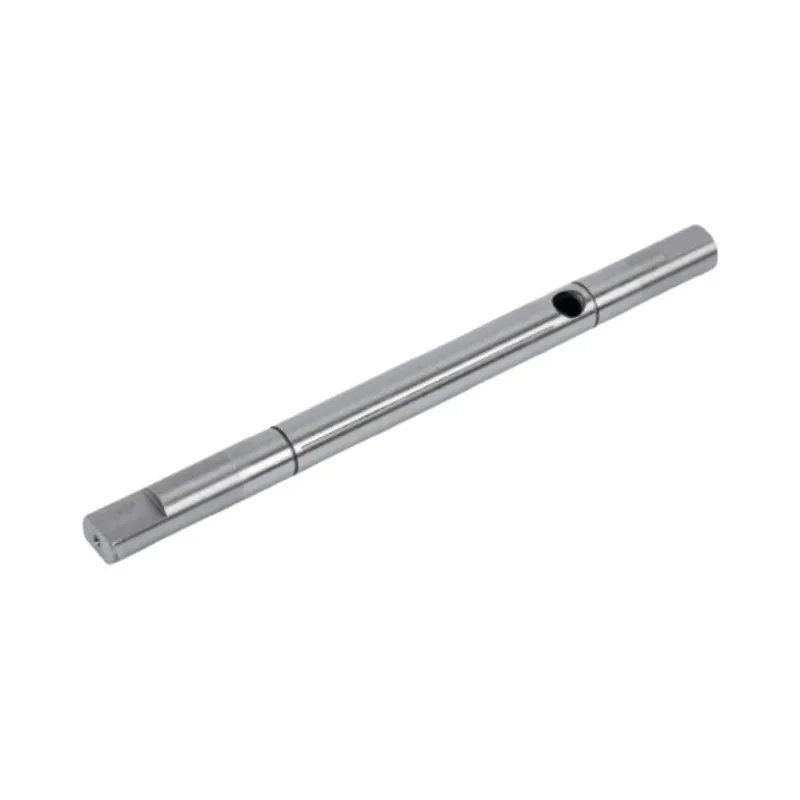
1. ロボット動作の機械的バックボーンとしての産業用ロボットのモーターシャフト
6 軸多関節アームからスカラ セレクターや協働協働ロボットに至るまで、あらゆる産業用ロボットは、サーボ モーターと駆動負荷の間の基本的な機械的インターフェイスに依存しています。産業用ロボットモーターシャフト。この円筒状の要素は、モーターからの回転力をギアボックス、ハーモニック ドライブ、またはダイレクト ジョイントに伝達し、電磁トルクを制御された機械的変位に変換します。細心の注意を払って設計されたモーターシャフトがなければ、最先端の制御アルゴリズムであっても、最新の生産ラインに必要な位置精度、再現性、動的応答性を実現することはできません。
ロボット用途のモーター シャフトは、一連の異なる動作応力にさらされます。サブミクロンの位置忠実度を維持しながら、急速な加速と減速、頻繁な始動と停止のサイクル、変動するトルク負荷、および場合によっては過酷な環境条件に耐える必要があります。汎用機械のシャフトとは異なり、ロボット モーター シャフトは閉ループ サーボ システム内で動作し、バックラッシュ、ねじりワインドアップ、半径方向の振れがエンドエフェクターの軌道に直接影響を与えます。これにより、シャフトの幾何学的精度、材料の完全性、表面品質に並外れた要求が課されます。
本質的には、産業用ロボットモーターシャフト単なる回転ロッドをはるかに超えたものです。これは、モーターの電磁出力をロボットの機械出力に接続する高精度インターフェースです。その性能は、エネルギー効率、熱放散、振動の特徴、そして最終的にはドライブトレイン全体の耐用年数に影響を与えます。したがって、ロボット システムの設計者、メンテナンス エンジニア、調達専門家にとって、このコンポーネントのエンジニアリングを完全に理解することが不可欠です。

2. 高性能モーターシャフトの核となる設計原則
産業用ロボット用のモーター シャフトの設計は、アプリケーションの機械的要件を明確に把握することから始まります。標準的な動力伝達シャフトとは異なり、ロボット モーター シャフトは、強度、剛性、重量、動的動作のバランスをとる一連の厳しい基準を満たさなければなりません。
2.1 トルク伝達とねじり剛性
モーターシャフトの主な役割はトルク伝達です。ロボットの関節では、シャフトは過度の角度のたわみを生じることなく、モーターの定格トルクと、場合によってはピーク過負荷トルクを伝達する必要があります。ねじり剛性は、加えられたトルクとねじれ角の比として定義され、重要なパラメータです。ねじり剛性が低いと、サーボ ループにコンプライアンスが導入され、制御帯域幅が減少し、外部外乱を拒否するロボットの能力が損なわれます。高剛性シャフトにより、モーターの指令位置がジョイント出力に忠実に伝達され、正確な経路追跡が可能になります。
エンジニアは、最大せん断応力と単位長さあたりの許容ねじれ角度に基づいて、必要なシャフト直径を決定します。サイクルタイムが数分の一秒で測定されるロボット用途の場合、シャフトの極慣性モーメントも最適化して、モーターでの反射慣性を最小限に抑える必要があります。これは加速能力とエネルギー消費に直接影響する要素です。中空シャフトは、より高いねじれ剛性対重量比を提供するため、適切なトルク容量を維持しながら重量を削減するために協働ロボットに採用されることがあります。
2.2 ダイナミックバランスと臨界速度
ロボット モーターは、特に高速のピック アンド プレースまたは組み立て作業において、頻繁に高速回転で動作します。このような条件下では、モーターシャフトのわずかな質量不均衡でも遠心力が発生し、振動が励起され、ベアリングの負荷が増加し、可聴ノイズが発生します。精密バランシングマシンで実行される動的バランシングは、多くの場合 ISO 1940 グレード G2.5 以上の厳しい公差内でシャフトの質量軸と回転軸が一致することを保証します。
さらに、シャフトの臨界速度 (自然な曲げ周波数が励起される回転速度) は、最大動作速度を十分に上回る必要があります。これには、シャフトの長さと直径の比、サポートベアリングの間隔、および材料の減衰特性を慎重に選択する必要があります。設計者は多くの場合、有限要素解析を使用してモード形状を予測し、共振を避けるために形状を調整することで、速度範囲全体にわたってスムーズな動作を保証します。
3. 信頼性の基礎となる材料の選択
素材の選択産業用ロボットモーターシャフトこれはおそらく、エンジニアリング プロセス全体の中で最も重要な決定です。材料特性によって、シャフトの強度、疲労寿命、耐摩耗性、耐食性、熱サイクル下での寸法安定性が決まります。
3.1 合金鋼とステンレス鋼種
ほとんどの産業用ロボットのモーター シャフトは、40Cr、42CrMo4、または同等グレードなどの中炭素合金鋼で製造されています。これらの材料は、引張強度、靭性、および機械加工性の優れた組み合わせを提供します。食品グレードのロボットや洗浄環境で動作するロボットなど、優れた耐食性が要求される用途には、SUS420 や 440C などのステンレス鋼が推奨されます。ステンレスシャフトは、酸化や化学的攻撃に耐えながら、熱処理後に適切な硬度を提供します。
高性能シャフトには、強靱で延性のあるコアを維持しながら耐摩耗性のケースを作成するために、窒化、浸炭、高周波焼入れなどの表面処理が組み込まれている場合もあります。このケースコア構造は、シャフトがベアリング、シール、または集中的な接触応力を課すスプラインカップリングと接続するロボットジョイントで特に価値があります。
3.2 熱処理と表面硬化
熱処理により原材料の微細構造が変化し、望ましい機械的特性が得られます。焼入れと焼き戻しにより、高い降伏強度と良好な破壊靱性を備えた均一なマルテンサイト構造が生成されます。ベアリングを介してラジアル荷重をサポートするシャフトなど、転がり接触疲労を受けるシャフトの場合、孔食や剥離を防ぐために、通常、表面硬度 55 ~ 62 HRC が指定されます。
過度の硬度は靭性を低下させ、衝撃荷重下で脆性破壊を起こしやすくなる可能性があることに注意することが重要です。したがって、表面の耐久性とコアの弾性の最適なバランスを達成するには、熱処理プロセスを慎重に制御する必要があります。このバランスは、経験豊富なメーカーが数十年にわたるプロセスの最適化を通じて磨き上げてきたものです。
4. 精度を形づくる製造工程
材料ビレットをサブミクロンの公差を満たす完成したモーターシャフトに変換するには、多段階の製造プロセスが必要であり、各段階が最終的な幾何学的および表面品質に貢献します。
4.1 CNC 旋削と研削
通常、製造工程は CNC 旋削加工から始まり、生の棒材がニアネット形状に機械加工され、階段状の直径、ショルダー、ねじ山、およびキー溝が作成されます。ライブ ツールを備えた最新の CNC 旋盤は、単一のセットアップでフライス加工と穴あけ操作を実行できるため、累積的な位置決めエラーを削減できます。
旋削加工に続いて、シャフトはセンタレスまたは円筒形の精密研削加工を受け、最終的な寸法公差と表面仕上げが行われます。研削により材料の最後の数百分の 1 ミリメートルが除去され、0.2 ~ 0.4 μm という低い粗さ値 (Ra) の表面が生成されます。このレベルの仕上げは、ベアリングの適切な取り付け、シール性能、および動作中の摩擦の低減に不可欠です。
スプライン、歯車の歯、またはその他の複雑な機能を備えたシャフトの場合は、ホブ切り、成形、ブローチ加工などの追加の加工を使用する場合があります。各操作では、全体の寸法予算内で管理する必要がある独自の許容差セットが導入されます。
4.2 品質管理と計測
モーターシャフト製造における品質保証は、三次元測定機 (CMM)、光学コンパレーター、および表面形状計を使用した、工程内測定と最終検査の組み合わせに依存しています。主な測定値は次のとおりです。
- 重要なベアリングジャーナルの直径 (通常は±0.005 mm 以上に制御)
- 複数の直径間の同心度
- 真直度と円筒度
- 表面粗さとうねり
- 表面から中心部までの硬度プロファイル
先進的なメーカーは、疲労強度を損なう可能性のある表面下の欠陥を検出するために、磁粉検査や渦電流検査などの非破壊検査方法も採用しています。これらの厳格な検査に合格したすべてのシャフトは、耐用年数にわたって数百万サイクルを実行するロボットに組み込まれる権利を獲得します。
5. 公差、表面仕上げ、および幾何学的完全性
の産業用ロボットモーターシャフトミクロン単位で測定される世界で動作します。重要な機能に適用される公差は、ロボットの位置精度、再現性、長期信頼性を直接決定します。
ベアリング ジャーナルの一般的な直径公差は、ベアリングのタイプとはめあいクラスに応じて、±0.005 mm ~ ±0.010 mm の範囲です。半導体ハンドリングロボットや医療ロボットなどの超精密アプリケーションでは、±0.002 mm というより厳しい公差が指定されています。ジャーナル間の同心度は、振動を誘発してベアリングの寿命を縮めるラジアル振れを防ぐために、0.01 mm 以下に保たれることがよくあります。
表面仕上げも同様に重要です。シャフト表面が粗いと、摩擦が増加し、シールの摩耗が促進され、疲労亀裂の核生成サイトが形成されます。ロボットモーターシャフトの場合、Ra 0.4 μm 以上の表面仕上げが標準ですが、一部の用途ではシール面に Ra 0.2 μm が必要です。このような仕上げを達成するには、熟練した研削だけでなく、砥石のグリット、クーラント、および送り速度を注意深く制御する必要があります。
真直度、真円度、円筒度などの幾何公差により、シャフトが回転しても意図した範囲内に留まることが保証されます。完璧な形状からの逸脱はベアリングやシールに周期的な負荷を与え、最終的にはロボットのメンテナンス間隔を短縮します。これらの公差の累積的な効果により、適切に製造されたモーター シャフトにより、ロボットは動作範囲全体にわたって定格再現性 (多くの場合 ±0.02 mm 以上) を達成できるようになります。
6. 故障モードと予防戦略
最適に設計されたモーターシャフトであっても、設計限界を超える条件にさらされると故障する可能性があります。一般的な故障モードを理解することは、設計者やメンテナンス エンジニアがシャフトの寿命を延ばし、計画外のダウンタイムを減らす予防措置を講じるのに役立ちます。
疲労骨折これは、回転シャフトにおける最も一般的な故障メカニズムです。繰り返しの周期的な曲げやねじり応力は、キー溝、ショルダー、または圧入界面での応力集中によって悪化することが多く、亀裂が発生し、最終的な破断まで伝播します。予防策には、十分なフィレット半径、圧縮残留応力を誘発する表面ショットピーニング、耐久限界を超えないように動作荷重を注意深く制御することが含まれます。
摩耗とフレッチングシャフトがベアリング、シール、またはカップリングと接触する界面で発生します。負荷がかかった状態で微動すると、材料の損失が加速され、フィット感が低下する摩耗性の破片が生成される可能性があります。表面の硬質コーティング、適切な潤滑、正しいしまりばめの維持が効果的な対策となります。
曲がりやたわみ過度のラジアル荷重がかかると、シャフトが固定コンポーネントに接触したり、ドライブトレインにミスアライメントが発生したりする可能性があります。これは、モーターシャフトがオーバーハング荷重を支える可能性がある長い片持ちアームを備えたロボットに特に関係します。シャフトの直径を大きくしたり、高強度の材料を使用したり、ベアリングを負荷点の近くに再配置したりすることで、このリスクを軽減できます。
腐食と孔食湿気の多い環境、化学的に攻撃的な環境、または洗浄環境で動作するシャフトに影響を与えます。ステンレス鋼グレード、亜鉛メッキや無電解ニッケルなどの保護コーティング、および定期的な洗浄プロトコルは、シャフトの表面の完全性を維持するのに役立ちます。
振動分析、温度監視、定期的な寸法検査などの定期的な状態監視により、発生中の故障を早期に検出し、致命的な故障が発生する前に是正措置を講じることができます。この積極的なアプローチは、世界クラスのロボット メンテナンス プログラムの特徴です。